보유 장비
SHAPE가 운영하는 장비의 상태와 사용 조건을 확인할 수 있습니다. 승인된 회원은 보유 라이선스에 따라 예약을 신청합니다.
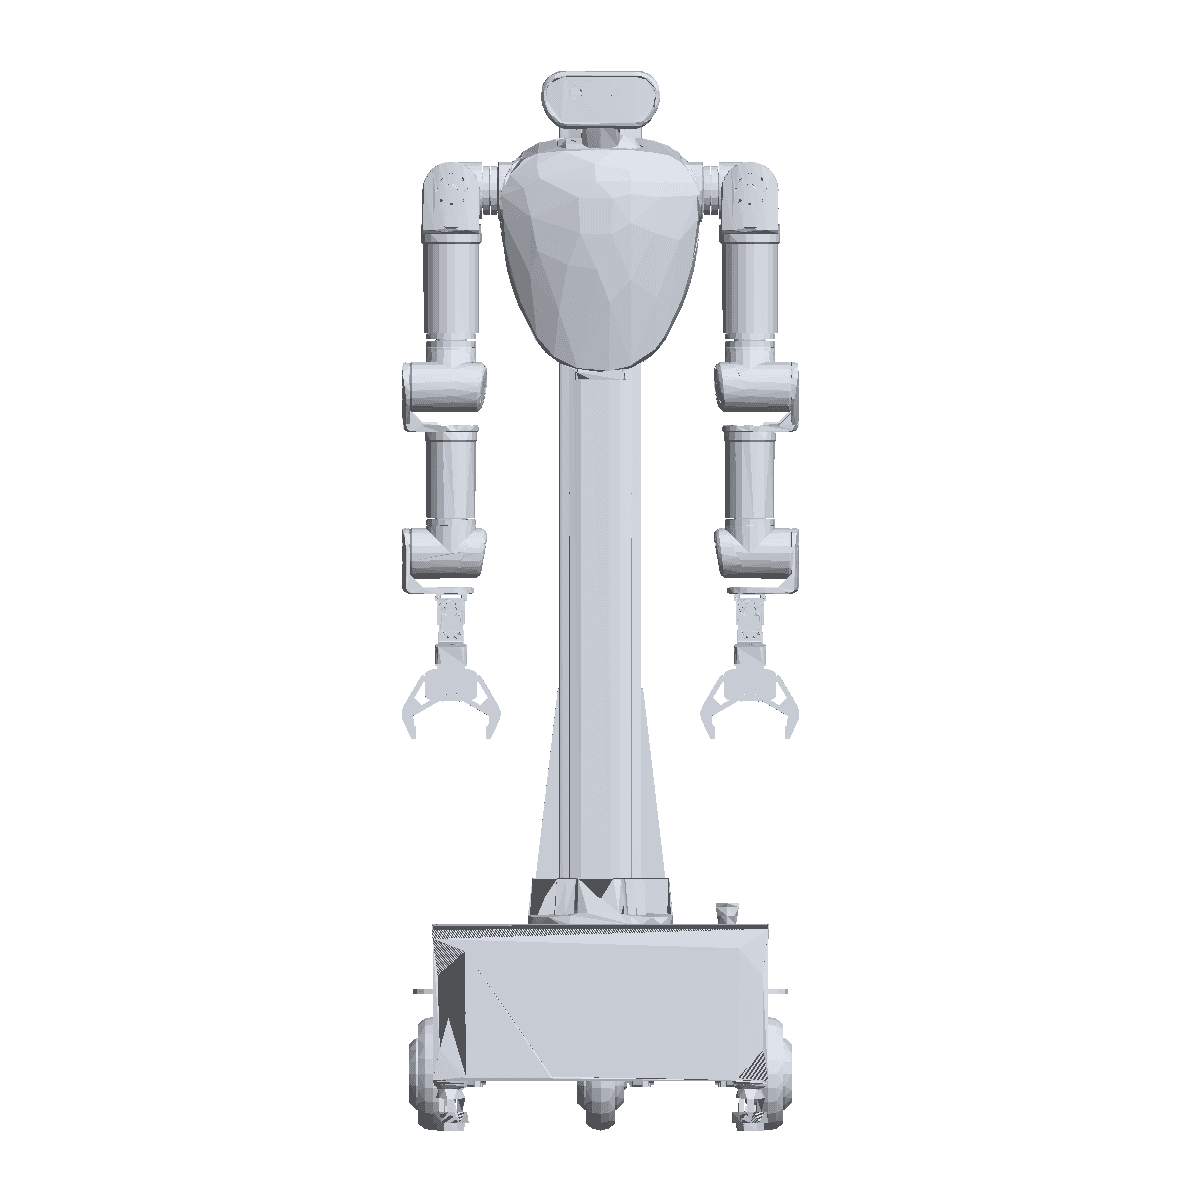
AI Worker
양팔 조작과 원격 조종(teleoperation) 데이터 수집을 위한 Physical AI 플랫폼입니다. SHAPE-UP과 대회, 대외 행사가 동시에 필요로 하는 자원이므로 SHAPE-UP 사용 계획을 먼저 확정하고 나머지 일정을 여기에 맞춥니다. SHAPE-UP 팀은 주 3~4시간 이상 사용을 보장받고, 평일 코어 타임에 최소 한 세션을 확보합니다.
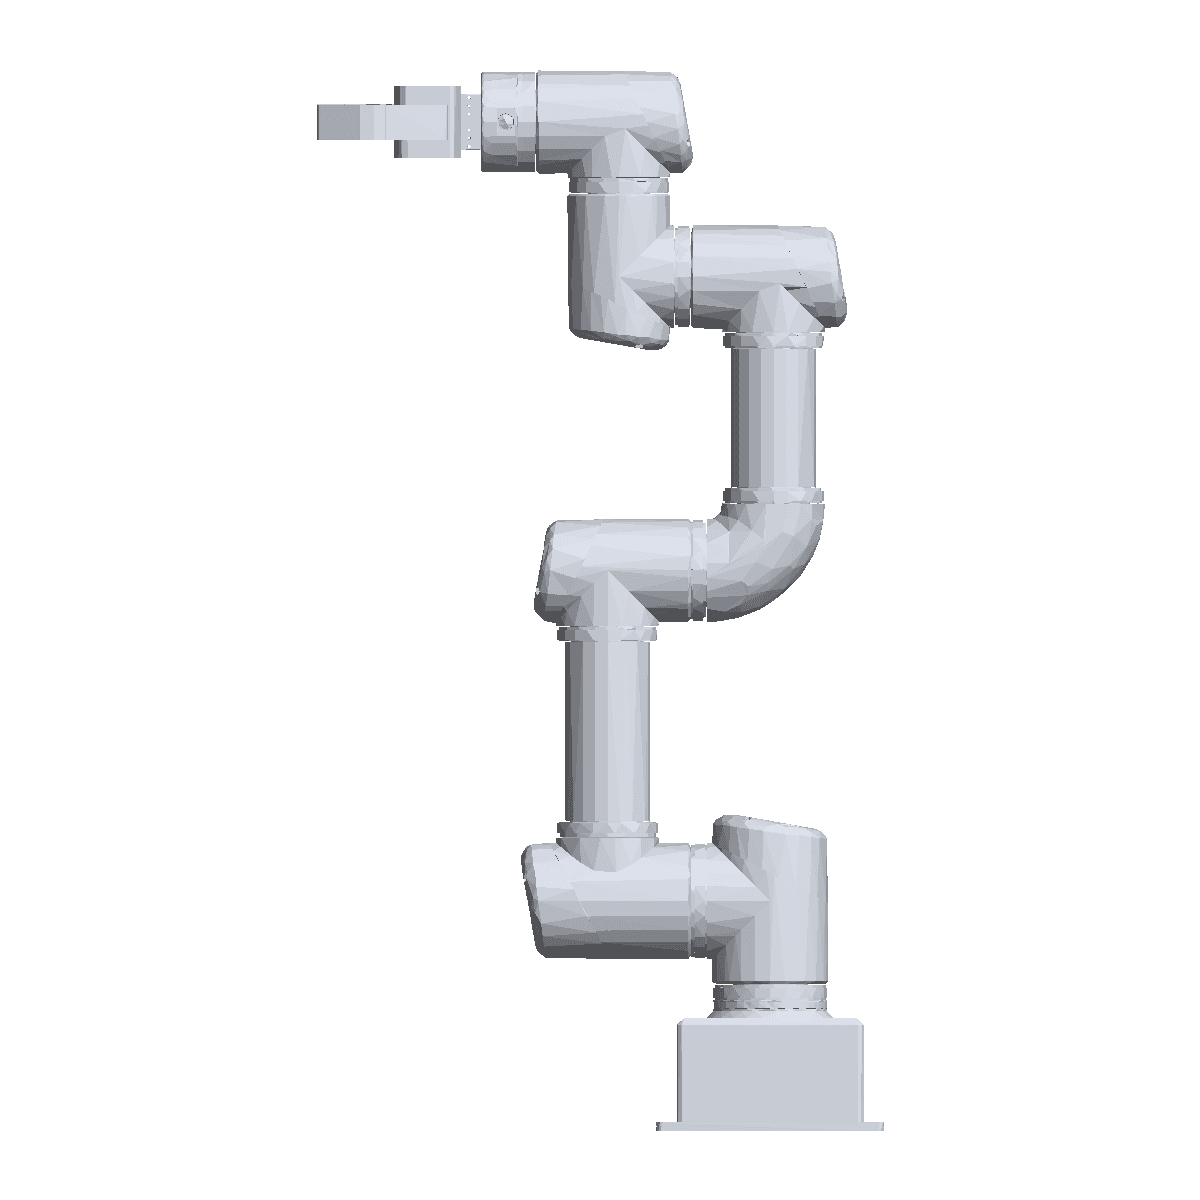
OMY
조작 정책 실험과 데이터 수집에 사용하는 로봇 팔 2대입니다. 두 대를 연동한 리더–팔로워 구성으로 원격 조종 데이터를 모을 수 있습니다.
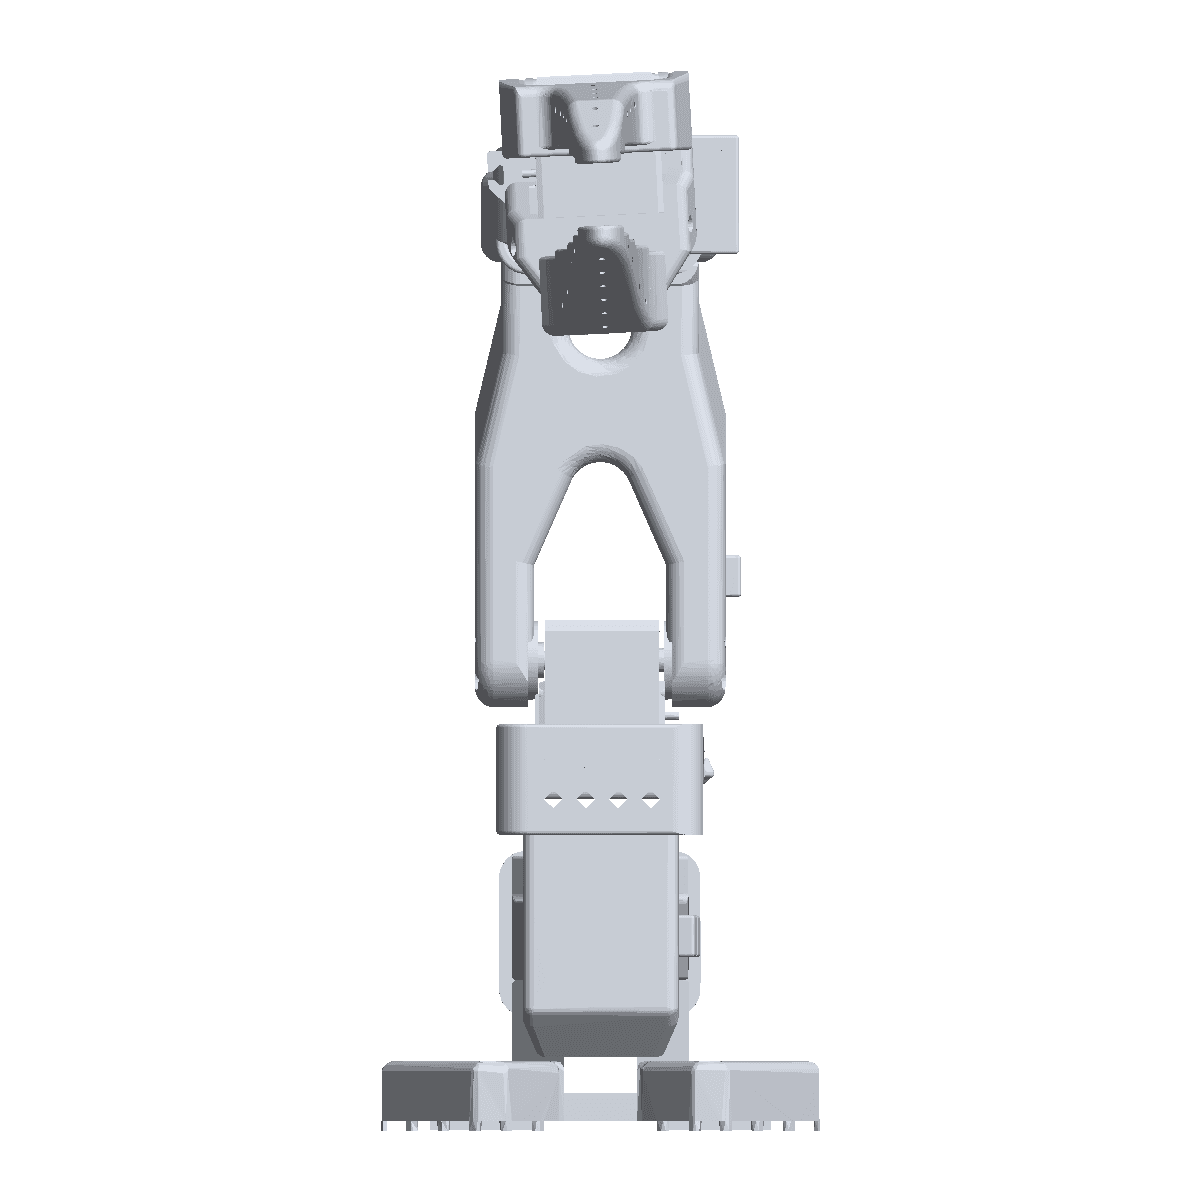
LeRobot SO-ARM 101
교육 트랙 실습에 사용하는 소형 로봇 팔 2대입니다. 모방학습의 데이터 수집부터 정책 학습과 평가까지 한 사이클을 짧게 돌려 볼 수 있어 초심자 실습에 적합합니다. 목요일 저녁 교육 시간에는 조별 실습에 쓰이므로 그 시간대 개인 예약은 피해 주세요.
AI Sapiens
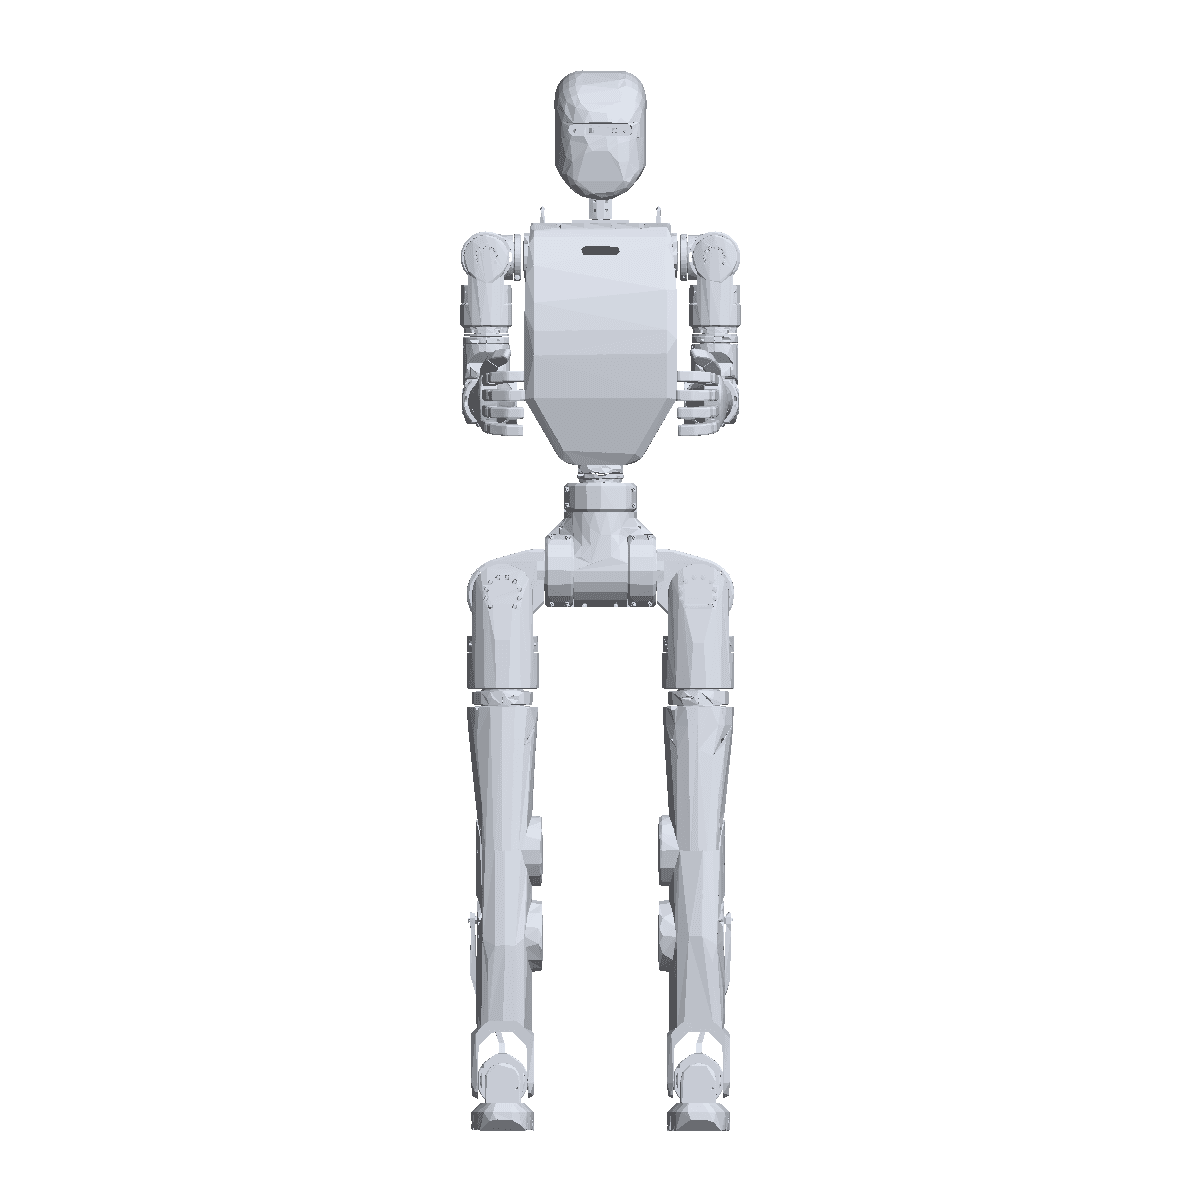
SHAPE가 1기 활동 기간에 운용했던 휴머노이드 플랫폼입니다. 현재 보유 장비가 아니어서 예약을 받지 않으며, 그동안 다뤄 온 플랫폼을 남겨 두기 위해 목록에 둡니다.

Unitree G1 휴머노이드
전신 제어와 보행, 조작 연구를 위한 휴머노이드 플랫폼입니다. 확보 여부를 논의 중이며 도입이 확정되면 운용 교육을 개설한 뒤 예약을 받습니다.

Tesollo Robot Hand
정교한 파지와 손가락 조작 정책 연구를 위한 다관절 로봇 손입니다. 손가락 링크가 얇아 과도한 토크나 충돌에 취약하므로, 새 정책을 실물에 올리기 전에 시뮬레이션에서 동작 범위를 먼저 확인해 주세요.

LEAP Hand
저비용 다지 로봇 손 플랫폼입니다. 조작 정책 연구와 손 하드웨어 실험에 사용합니다.

ROBOTIS Hand (오른손)
파지와 조작 실험에 사용하는 로봇 손입니다. Tesollo Hand와는 별개 장비로 예약합니다.

RTX PRO 6000 워크스테이션
로봇 시뮬레이션과 정책 학습, 비전 모델 실험에 쓰는 GPU 워크스테이션 3대입니다. 교육 트랙과 대회팀, SHAPE-UP이 함께 사용하므로 배분은 기획팀과 협의합니다. 장시간 학습은 야간과 주말로 옮기면 주간 실험 수요와 충돌하지 않습니다.

카메라 (intel realsens d405)
로봇 비전과 데이터 수집에 사용하는 카메라 6대입니다. 조작 데이터는 카메라 위치와 조명이 세션마다 같아야 하나의 데이터셋으로 성립하므로, 세팅을 바꿨다면 사용 후 원래 자리로 돌려놓고 배치를 기록으로 남겨 주세요.

카메라 (intel realsense d436)
로봇 비전과 데이터 수집에 사용하는 카메라 1대입니다. 조작 데이터는 카메라 위치와 조명이 세션마다 같아야 하나의 데이터셋으로 성립하므로, 세팅을 바꿨다면 사용 후 원래 자리로 돌려놓고 배치를 기록으로 남겨 주세요.

Meta Quest 3
로봇 원격조작과 XR 인터페이스 연구에 사용하는 헤드셋입니다. 사용자의 머리와 손 움직임을 추적하여 로봇 조작 입력으로 활용하고, 로봇 시점의 영상과 시뮬레이션 환경을 실감형으로 확인하는 데 사용합니다.
MANUS 데이터 글러브
손가락 관절을 추적해 사람의 손동작을 그대로 로봇 손으로 옮기는 데이터 글러브입니다. 텔레오퍼레이션과 조작 데이터 수집에 사용하며, Tesollo·ROBOTIS·LEAP 로봇 손과 짝을 지어 씁니다. 센서 보정값이 사용자마다 달라, 세션을 시작할 때 캘리브레이션을 먼저 하고 사용 후에는 충전 거치대에 올려 주세요.